


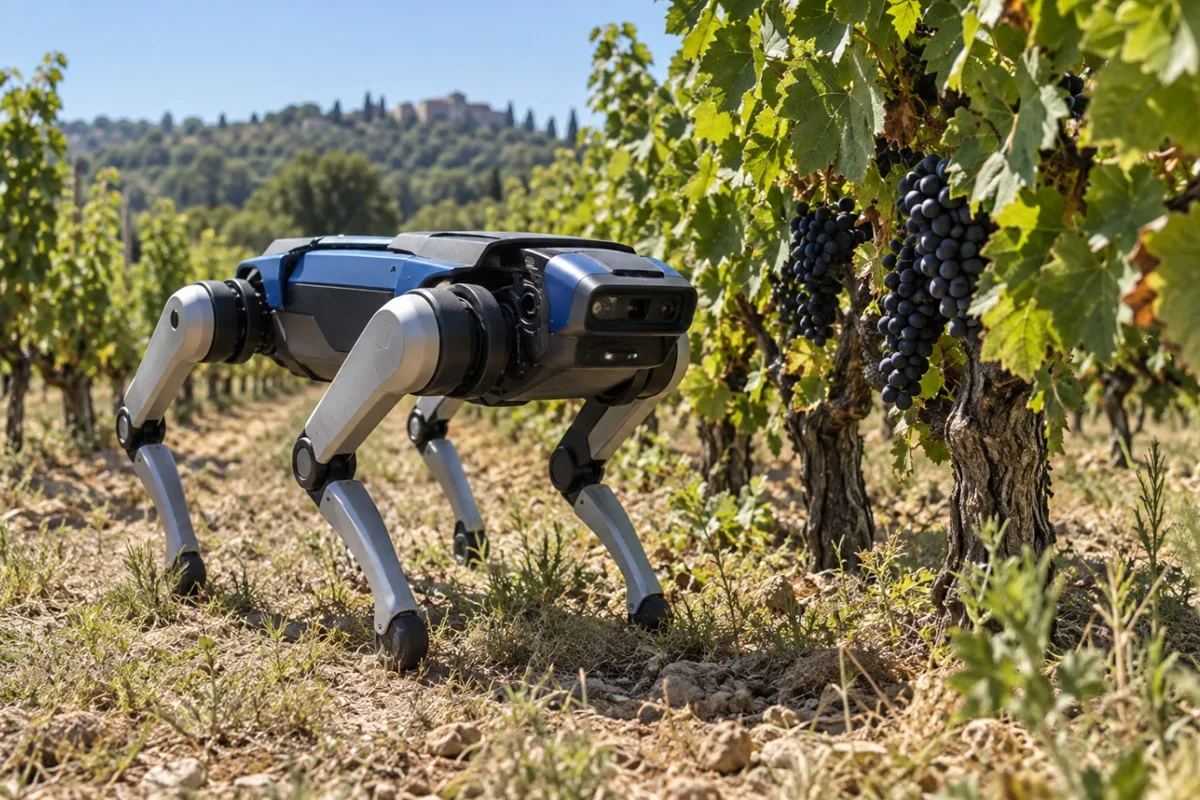
Cualquiera que haya recorrido un viñedo hilera por hilera para revisar el estado de la uva sabe lo que cuesta ese trabajo en horas y salud. Ese es precisamente el problema que intenta aliviar un robot con forma de perro que ya camina entre cepas y frutales en Extremadura, dentro de un proyecto que combina sensores de precisión con inteligencia artificial para convertir la observación manual en datos comparables.
El desarrollo se llama AGRHOUND y en él participa el Centro Tecnológico Nacional Agroalimentario de Extremadura (CTAEX), con sede en Badajoz. Se trata de un grupo operativo supraautonómico cuyo objetivo, según ha explicado la propia entidad, es desarrollar y validar un sistema robótico cuadrúpedo como ejemplo de Agricultura 5.0, con sensores y procesamiento inteligente para tomar decisiones autónomas en cultivos de alto valor. Aunque el CTAEX impulsa el proyecto desde Extremadura, las primeras pruebas de campo del robot se han realizado en explotaciones de otras comunidades.
Un robot que camina entre los cultivos
La plataforma es un autómata de cuatro patas pensado para moverse por terrenos donde una máquina con ruedas tendría más dificultades: surcos irregulares, pendientes suaves o vegetación densa. Sobre el chasis se montan cámaras y sensores que observan el cultivo de cerca y registran información durante el recorrido, y el sistema está diseñado para desenvolverse en entornos de cultivo reales y aproximarse a las plantas sin dificultad.
Lo relevante no es tanto la silueta del robot como lo que hace después con lo que observa. La información capturada se procesa mediante modelos de inteligencia artificial que buscan identificar patrones sobre el desarrollo, el vigor y el estado fisiológico de las plantas, además de estimar la producción esperada, lo que en el campo se conoce como aforo y que sirve para planificar con antelación la mano de obra, la recolección o la venta de la cosecha. Luis Muñoz, miembro del CTAEX, ha explicado que el propósito del proyecto es, según ha trascendido, conectar la tecnología empleada con lo que realmente ocurre agronómicamente en el cultivo.
El robot no sustituye el ojo del agricultor ni el diagnóstico de un técnico agrónomo. Su función es generar información más frecuente y homogénea para que ambos decidan mejor dónde conviene revisar con atención, actuar sobre una zona concreta o repetir una medición antes de tomar una decisión que afecte a toda la parcela.
Pruebas en viñedo y en mora bajo macrotúnel
Los responsables del proyecto están entrenando los algoritmos con datos tomados en condiciones reales de campo. Según ha trascendido, la iniciativa ya ha comenzado a validar sus algoritmos en explotaciones con características muy dispares, como un viñedo en la Ribera del Duero y una plantación de mora bajo macrotúnel en Huelva. Un macrotúnel es una estructura de cultivo protegido más alta y amplia que los túneles bajos tradicionales, con una cubierta de plástico o malla que permite a los trabajadores moverse de pie entre las líneas de plantas. Este sistema, muy extendido en la producción de berries onubense, protege la fruta de la lluvia, el exceso de sol o determinadas plagas, y facilita alargar la campaña de recolección respecto al cultivo a cielo abierto. Esa información de campo se destina precisamente a entrenar la inteligencia artificial para que aprenda a interpretar correctamente el estado de la uva o del fruto en cuestión.
Trabajar en cultivos tan distintos permite comprobar si el sistema se adapta a distintos marcos de plantación, tipos de suelo y formas de cultivo, y ayuda a que el algoritmo distinga hojas, frutos y ramas cuya apariencia cambia según la luz, la variedad o el punto de maduración. El desarrollo busca además que el robot no se quede en observar: los equipos trabajan en sistemas de navegación y guiado inteligente que le otorguen movilidad autónoma completa, de forma que pueda identificar por sí mismo las zonas de interés, acercarse a las plantas y ejecutar tareas como inspecciones visuales o toma de muestras.
Qué cambia para quien trabaja la tierra
La principal ventaja que se atribuye a este tipo de sistemas es la repetición: un robot recorre siempre el mismo camino y mide con criterios homogéneos, algo que facilita comparar cómo evoluciona una parcela semana tras semana y detectar cambios que una revisión rápida a pie podría pasar por alto. También puede aliviar parte del desgaste físico de caminar horas entre líneas de cultivo observando planta por planta, una tarea que en explotaciones grandes o con revisiones frecuentes consume tiempo y jornales.
Ese planteamiento no es exclusivo de Extremadura. En el olivar de Jaén, un grupo de investigación ensaya desde hace tiempo una plataforma robótica similar dentro del proyecto HIBA+, que según ha trascendido está impulsado por la Consejería de Agricultura de la Junta de Andalucía junto a otras entidades y emplearía tecnología LiDAR para obtener información tridimensional del terreno mediante láser, combinada con imágenes de satélite y sensores de suelo. A escala europea, proyectos como VineRobot o VineScout han trabajado en la misma dirección para el viñedo, con robots equipados con sensores no invasivos pensados para calcular por adelantado la producción de uva y supervisar el estado hídrico de la vid sin necesidad de tocarla.
Conviene no confundir este tipo de máquinas con el pastoreo tradicional ni con los perros de trabajo del campo. Se trata de vehículos agrícolas equipados con instrumentos de medición, no de sustitutos de un mastín o de un cuidador de rebaño. En un registro distinto, aunque también con robots cuadrúpedos, Jara y Sedal contó cómo investigadores de la Universidad de León ensayan robots capaces de conducir rebaños y vigilar explotaciones ganaderas frente al lobo, una aplicación pensada para el manejo del ganado y no para la inspección agronómica de cultivos.
La automatización avanza, pero aún con margen por recorrer
AGRHOUND se suma así a una corriente que combina sensores, visión artificial y maquinaria autónoma para vigilar cultivos, ajustar el riego o estimar cosechas antes de que llegue el momento de recolectar el fruto. Otro antecedente en esa misma línea es el proyecto WeLASER, que desarrolló un prototipo capaz de eliminar malas hierbas mediante láser sin recurrir a productos químicos, combinando también una plataforma autónoma con sensores y visión artificial para reconocer las plantas sobre las que debía intervenir.
El reto para todas estas soluciones, incluida AGRHOUND, sigue siendo el mismo: demostrar que funcionan no solo en pruebas controladas, sino también en explotaciones reales, con un coste asumible y sin complicar el trabajo diario de quien las tendría que operar. La autonomía de las baterías, el mantenimiento en campo, la conectividad en zonas rurales y la fiabilidad ante barro, pendientes o vegetación densa serán factores decisivos antes de que un agricultor pueda incorporar de forma habitual una herramienta de este tipo a su explotación. Por ahora, el proyecto continúa en fase de validación, entrenando sus algoritmos con datos reales de viñedo y de frutal para, si los resultados lo confirman, dar el salto de la parcela experimental al uso cotidiano en el campo.